Drone intel aero
Les drones intel aero ne sont plus supportés. Le matériel présent dessus est obsolète et demande un gros investissement de temps pour être de nouveau fonctionnel. La mécanique reste quand à elle plutôt bonne. D’autre part une grande partie de l’impact écologique lors de la fabrication du drone vient du châssis en carbone. Ré-utiliser celui-là permet de limiter l’impact carbone d’un institut.
On donne dans le tutoriel ci-dessous les étapes à suivre et les pièces necessaires pour passer les drones dans l’architecture OMD. Pour la partie electrique, elle est très similaire à ce qui est écrit ici.
Drone PixHawk. Récupérer le maximum de composants pour le faire voler mais avec nos FC et nos ESP32.
Identification des pièces à garder et de leur connectiques :
- Les 4 moteurs et hélices
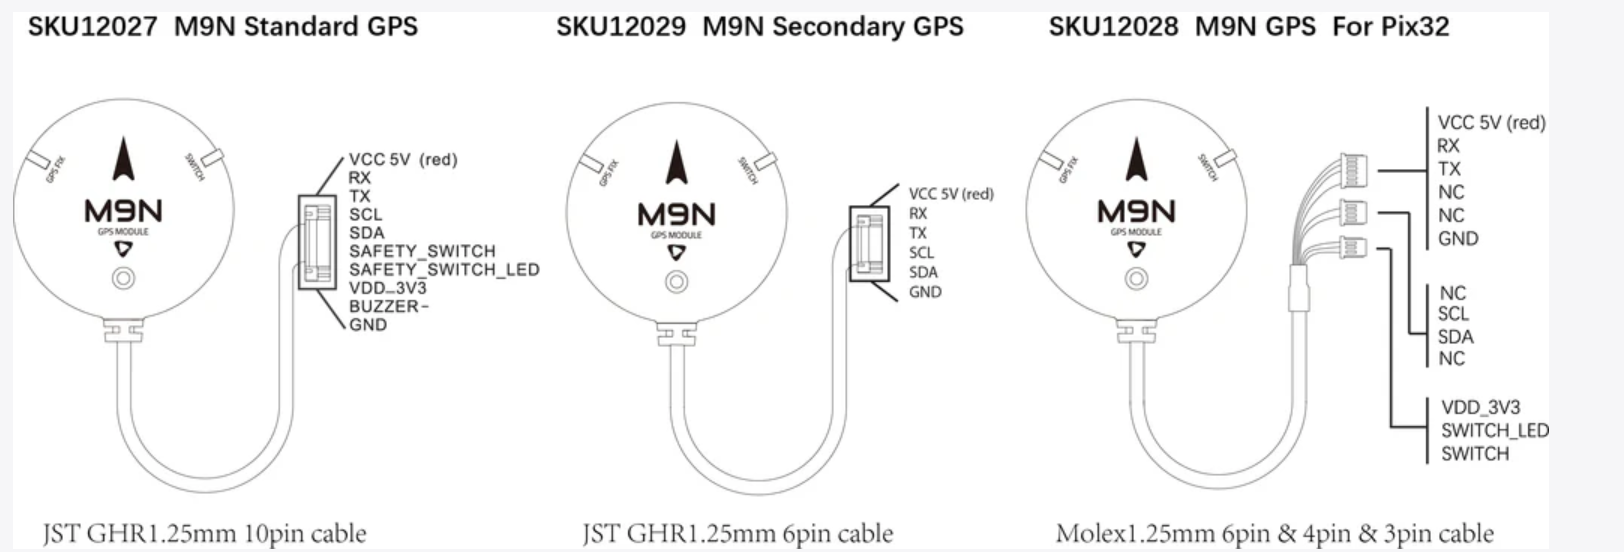
- Le GPS (Fiche ci-dessous M9N GPS)
- Le châssis
- Les batteries
- La connectique des moteurs
Les étapes sont les suivantes :
- On retire la carte principale (ordinateur Intel)
- On retire tous les capteurs (realsense / GPS / caméras)
- On retire les ESC en prenant soin de débrancher les câbles mais en les laissant dans le châssis
On laisse le récepteur Radio.
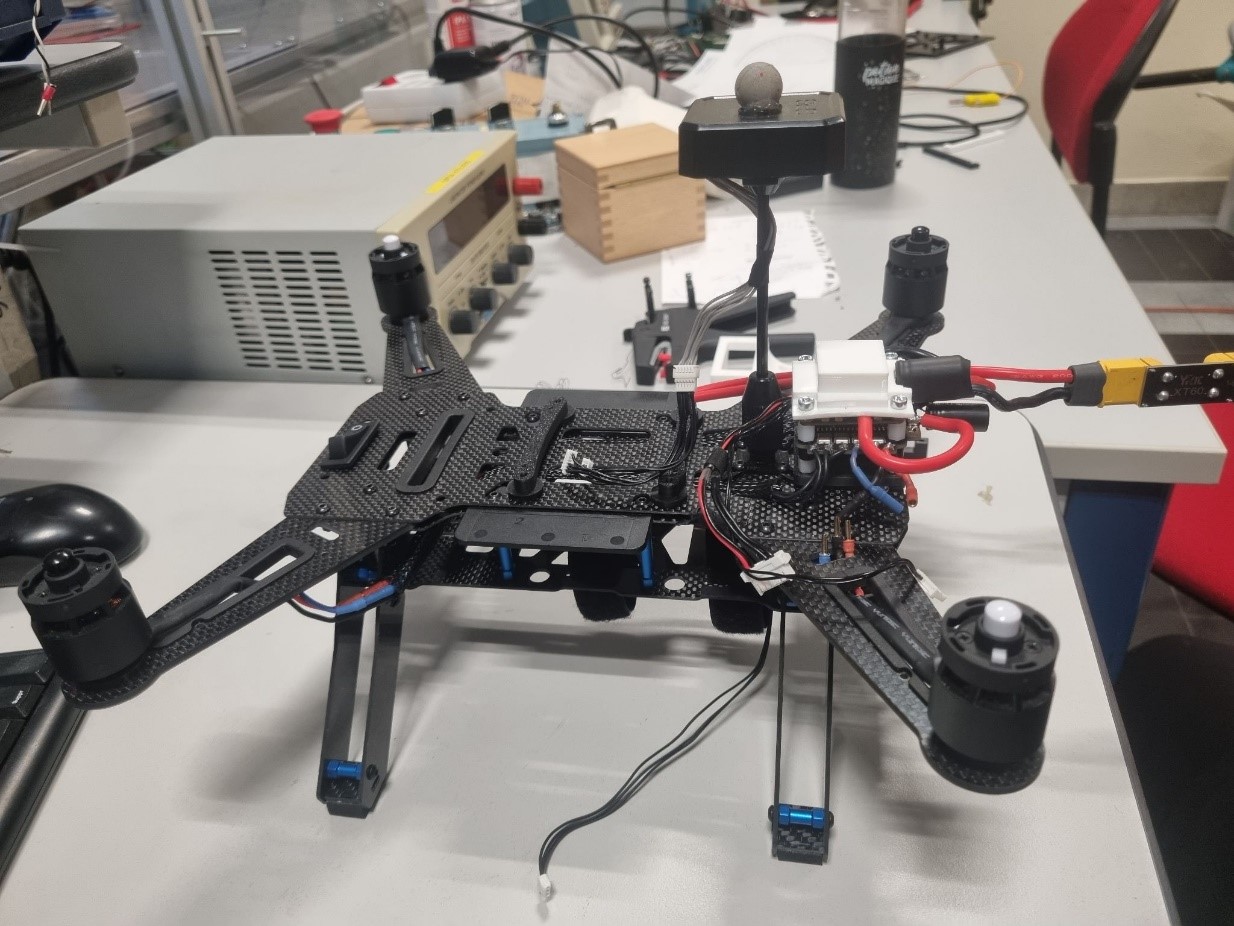
Le drone desossé:
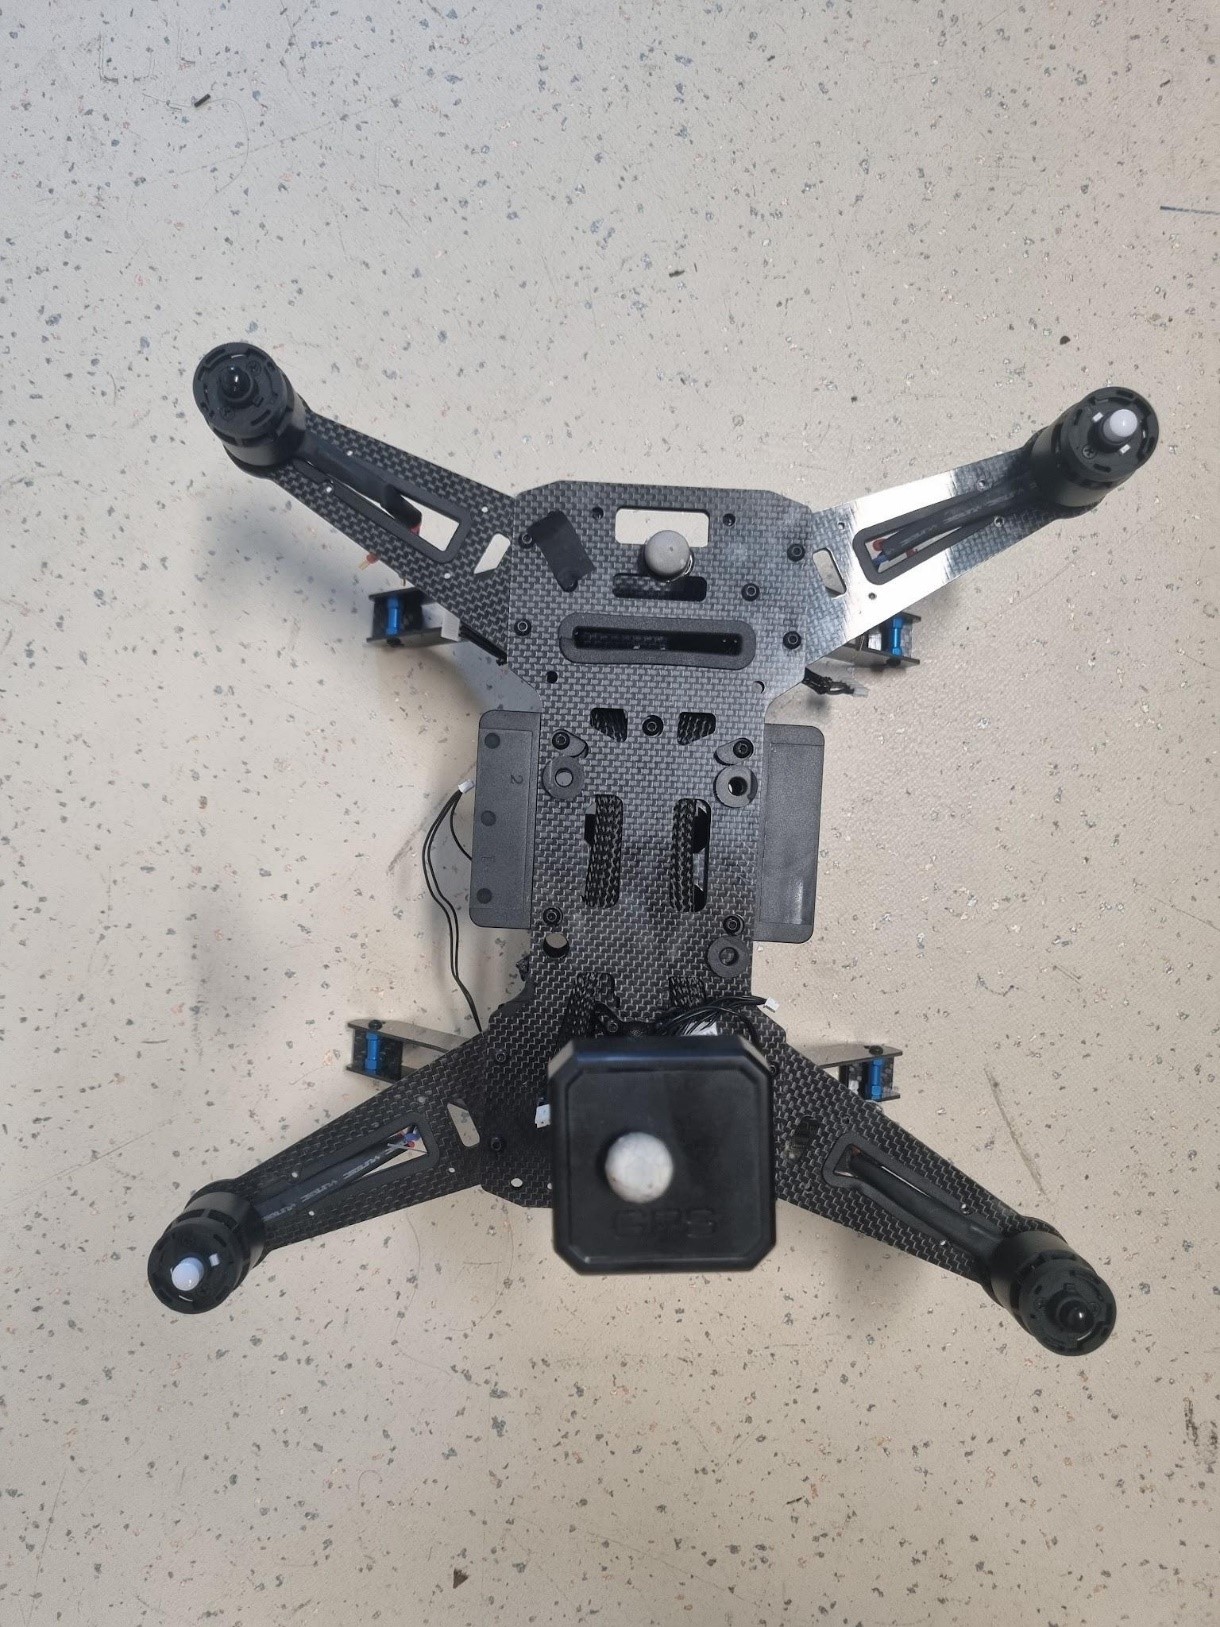 |
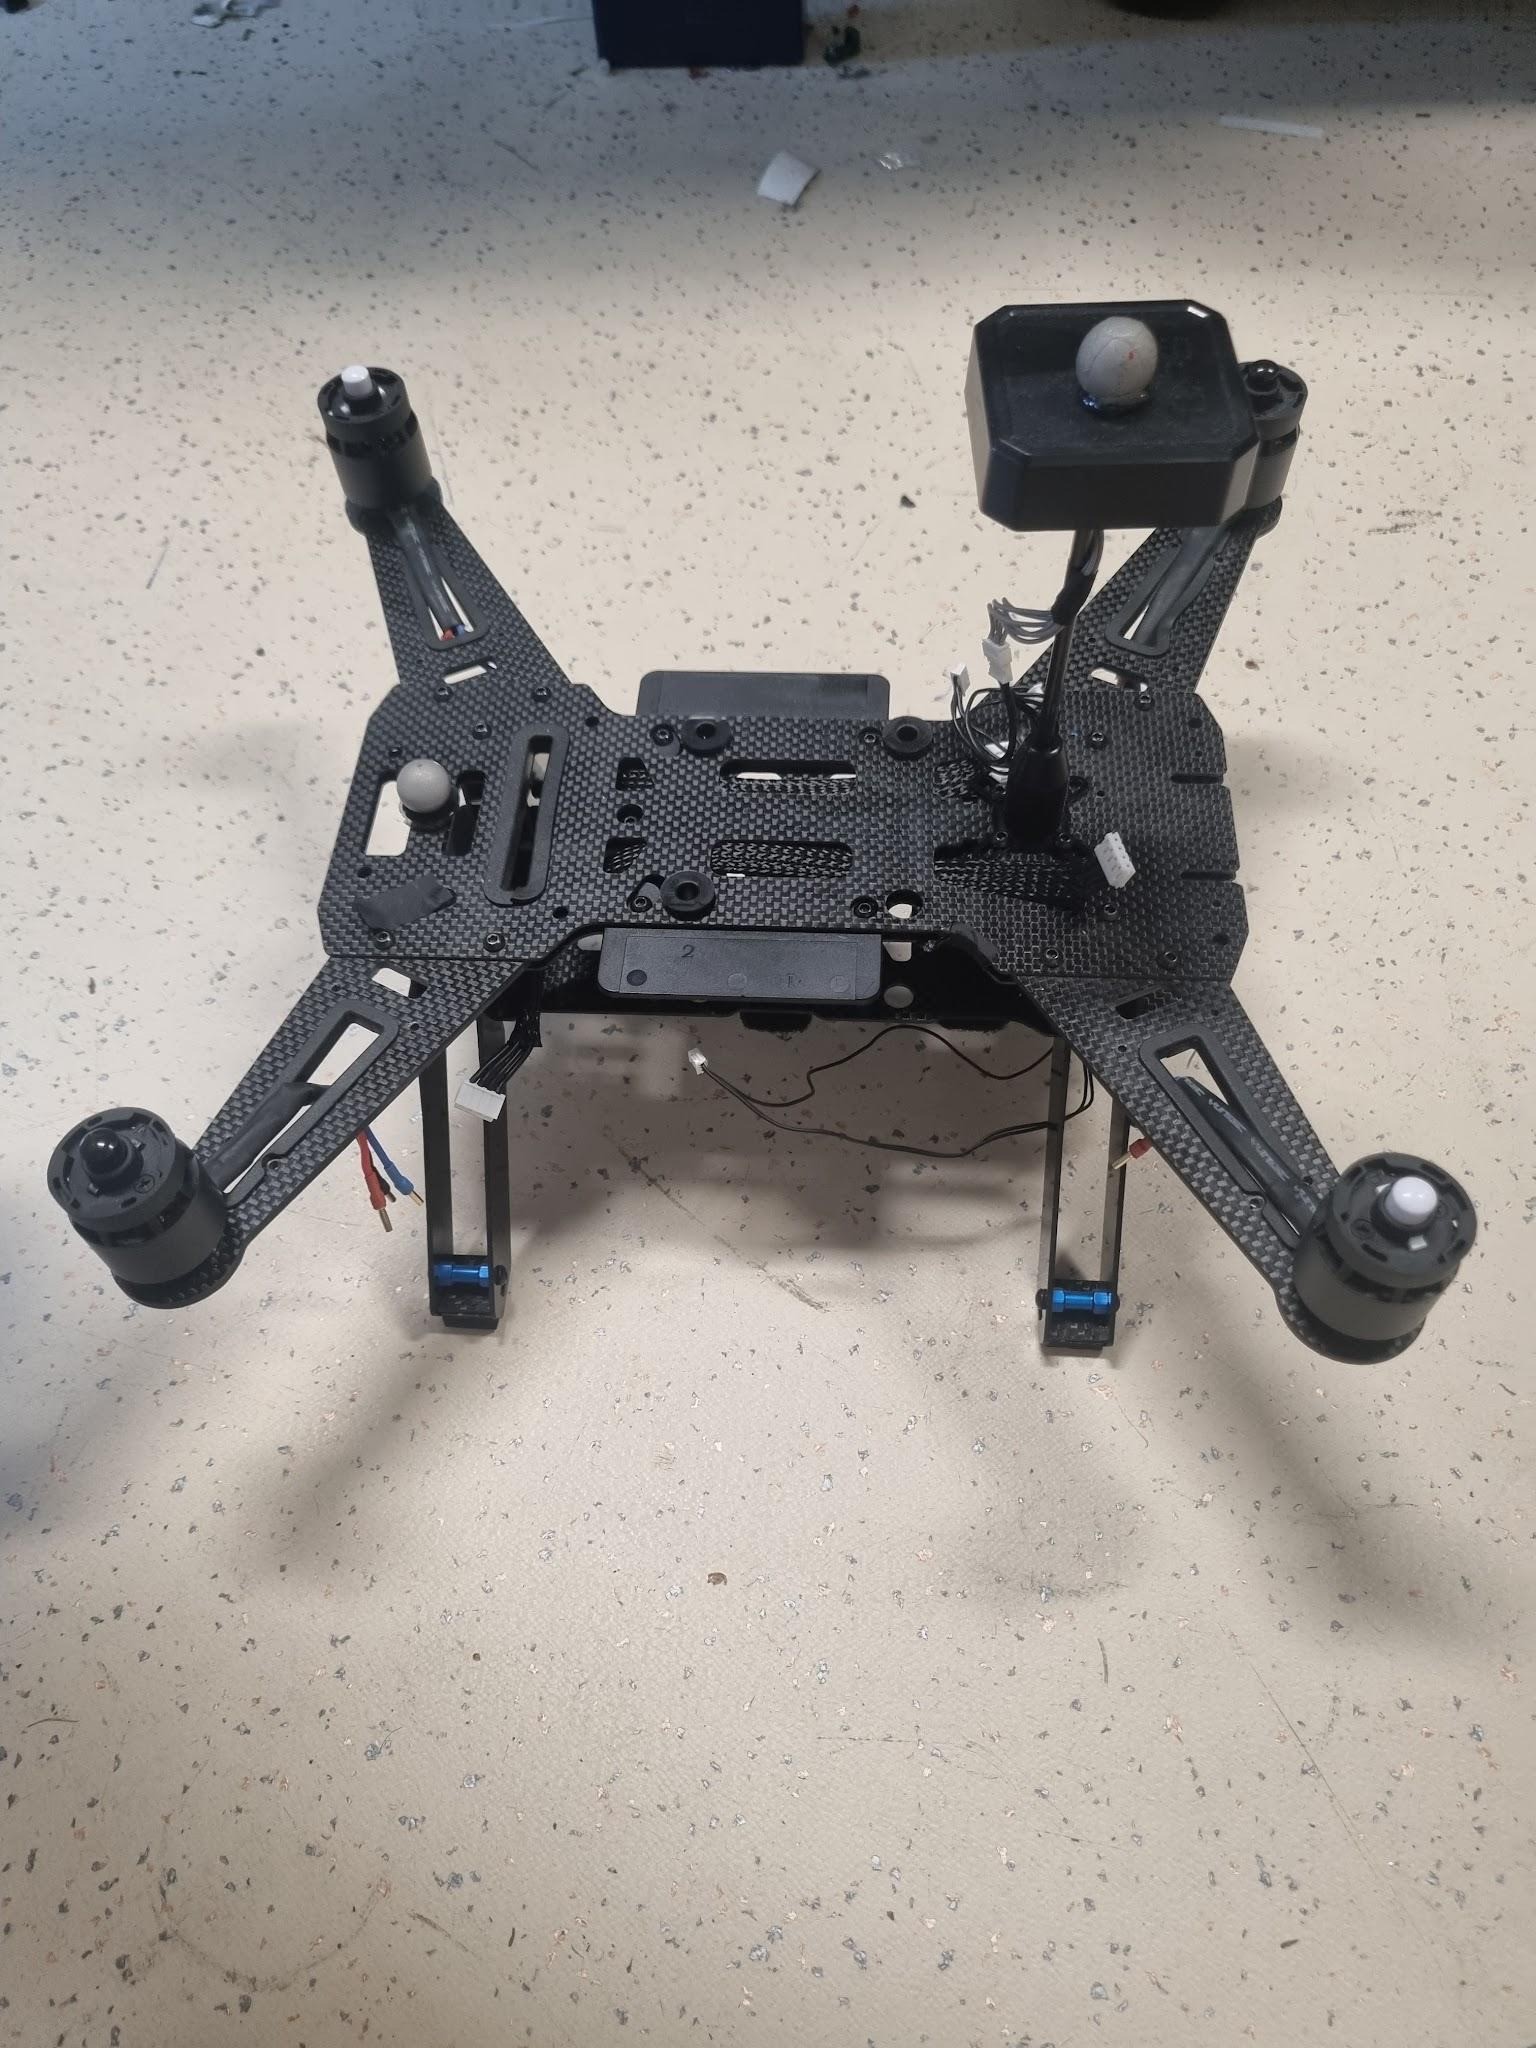 |
On remplacera par la suite le FC par une pixhawk (6X si on veut utiliser Zenoh). On ajoutera une carte d’alimentation dédiée. Les ESC inflashables et pilotés par UART seront remplacés par des ESC 4 en 1 sous AM32 avec un firmware spécifique. Enfin, on rajoutera l’ESP32 pour la communication entre l’ordinateur et le drone.
On imprime toutes les pièces disponibles ici******
on assemble les différents composants sur le drone en respectant ce schéma :
Concernant les connectiques des moteurs, on soude les 3 fils des moteurs brushless aux précédents câbles UART dans les gaines et on les connecte proprement à l’ESC 4en1 de l’autre côté. Nous imprimons 2 pièces en PLA pour maintenir la pixhawk au centre. La batterie ne change pas de place et on rajoute un interrupteur et une prise pour faciliter le branchement de la batterie.
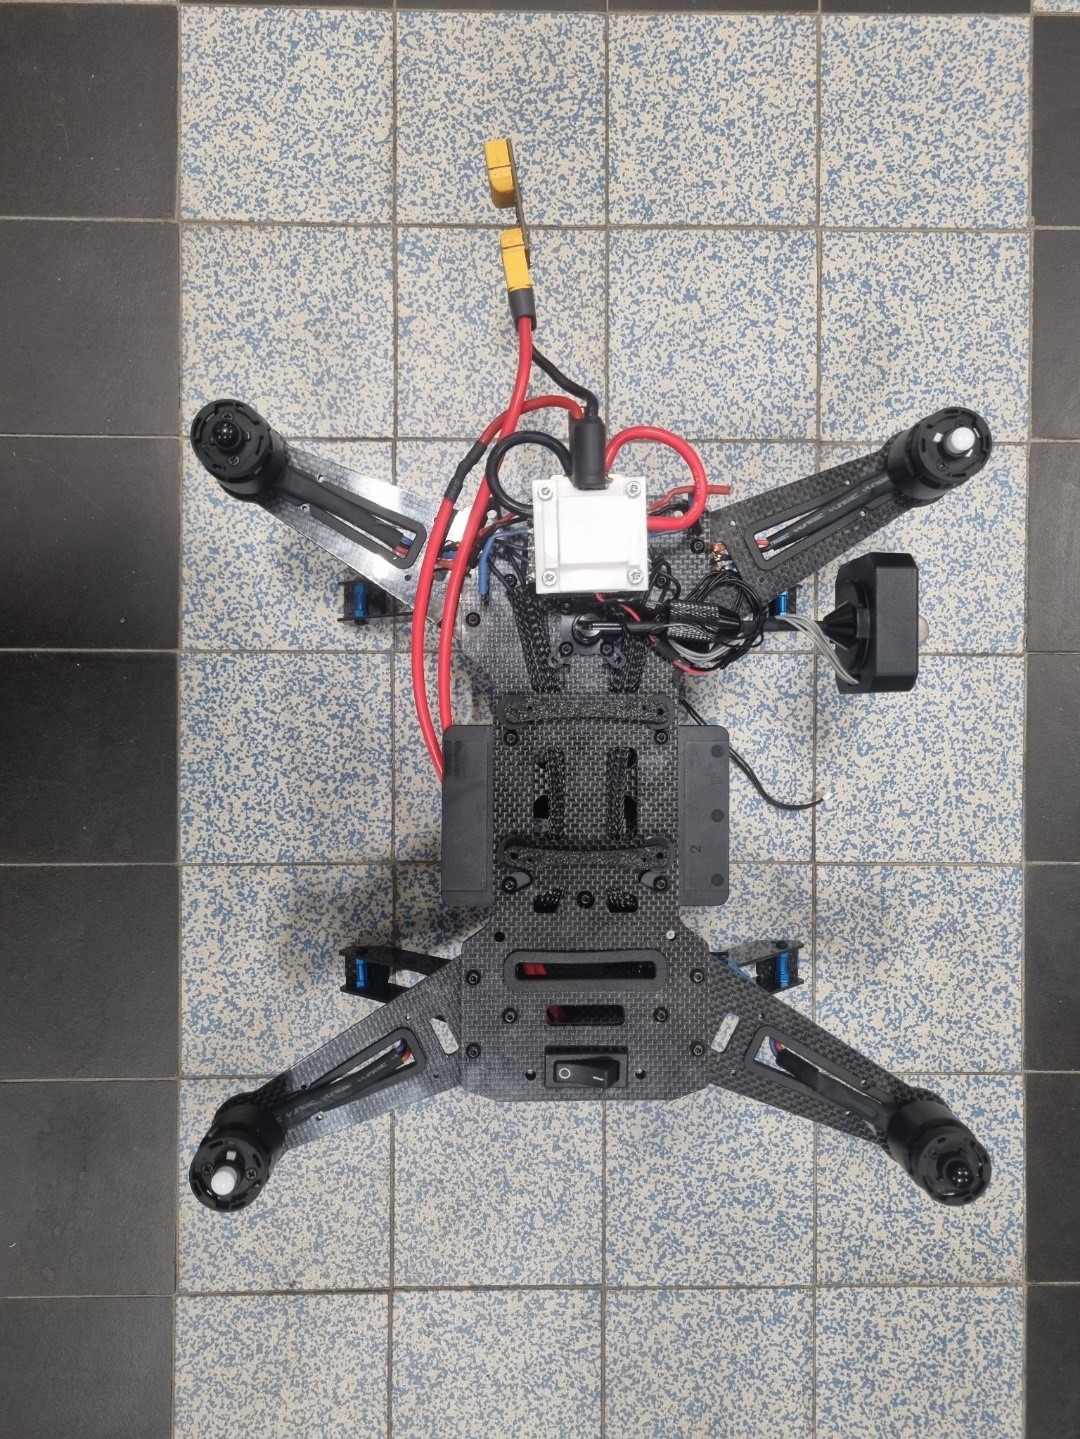 |
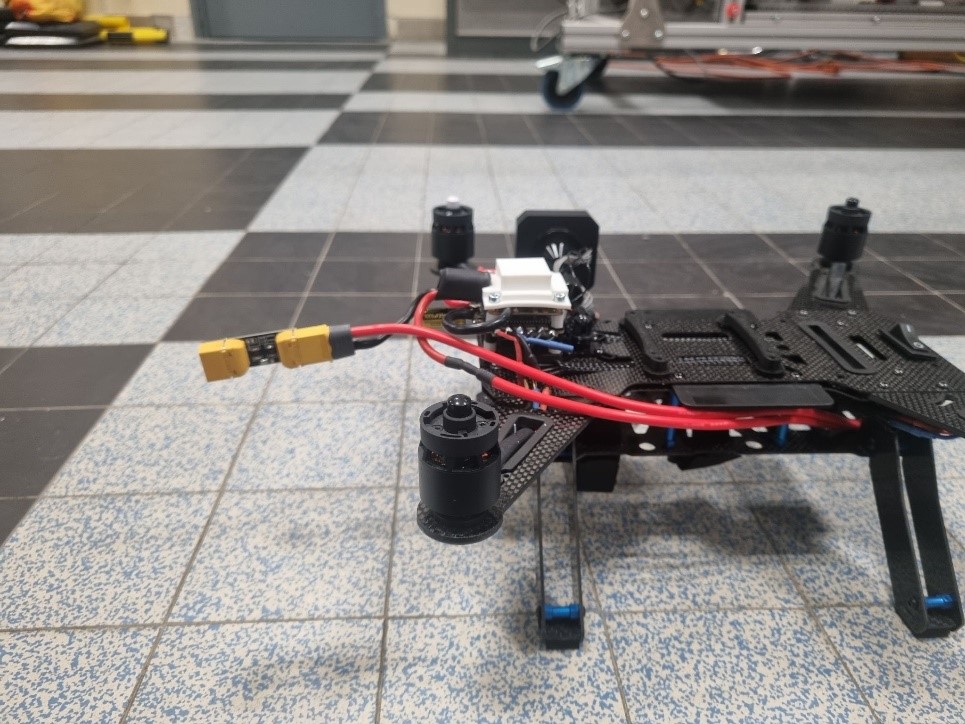 |
On placera l’ESC et la carte d’alimentation ainsi que la pièce en TPU pour tenir l’ESP en stack avec des entretoises.
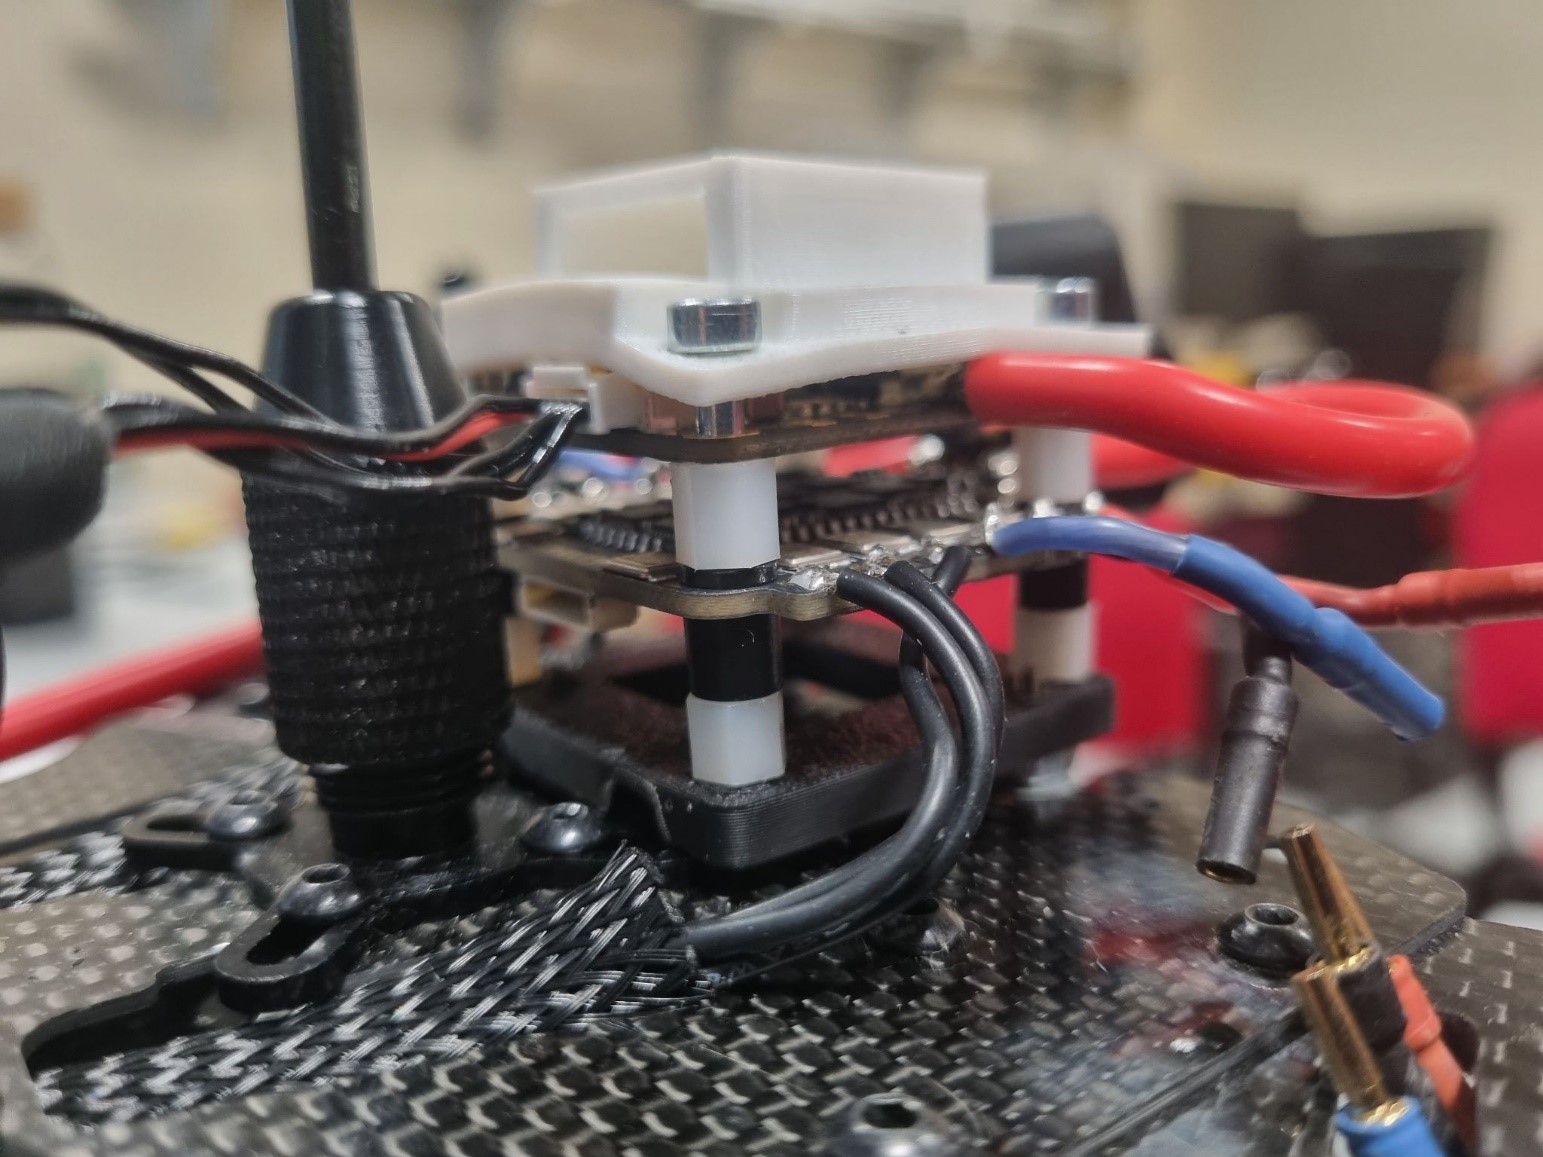 |
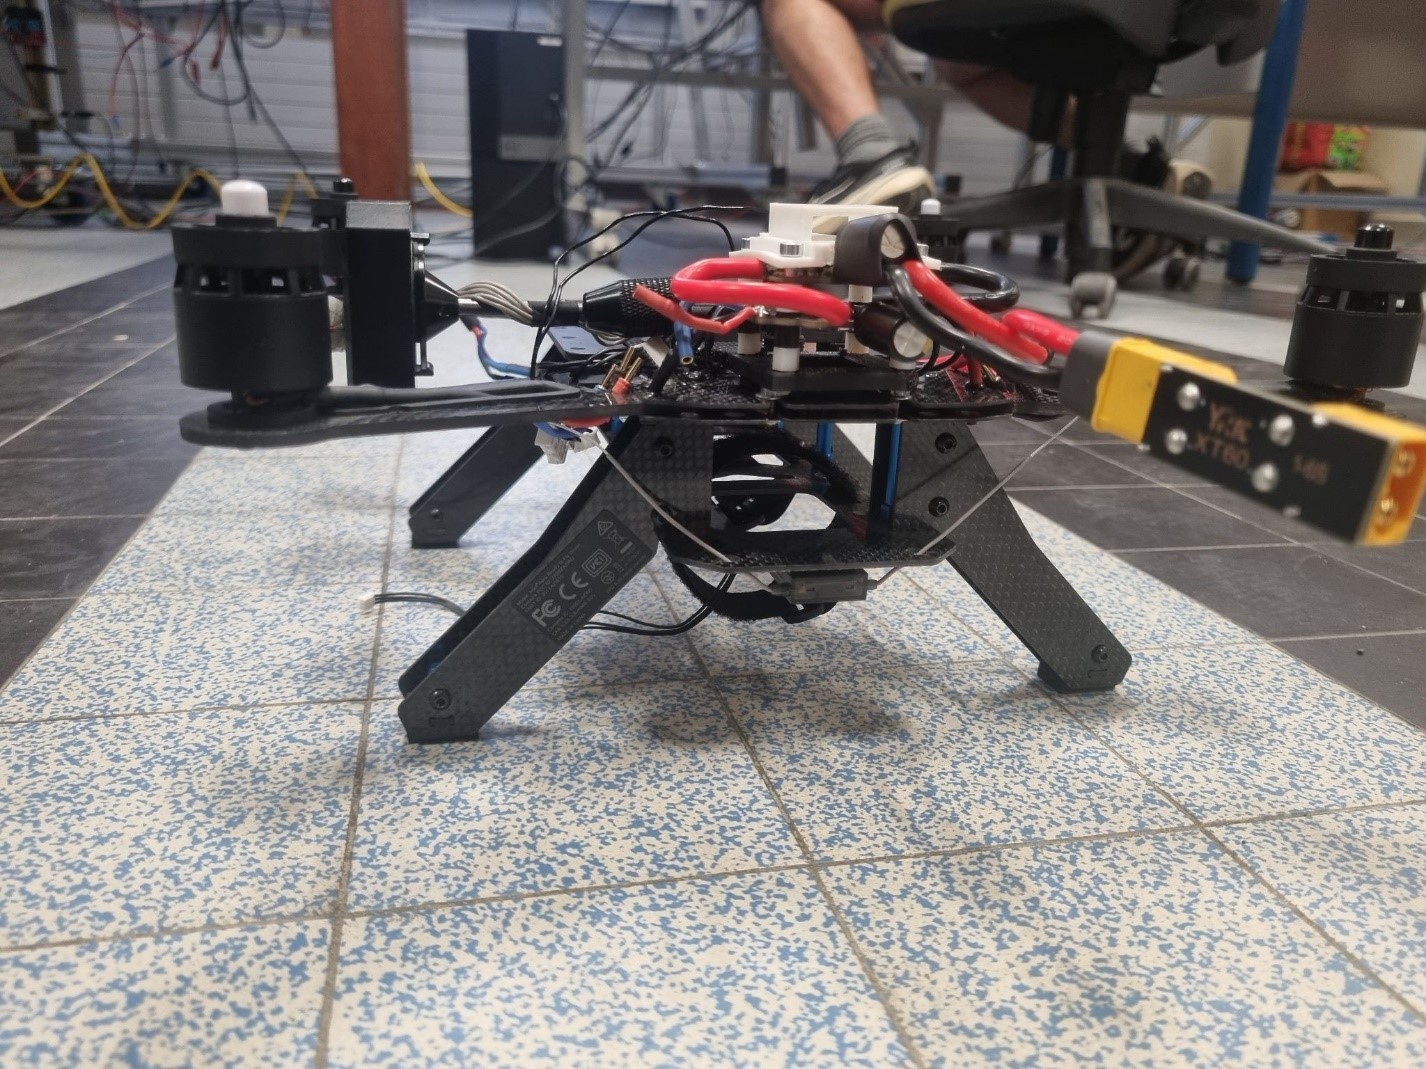 |
Avec le gps :